- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
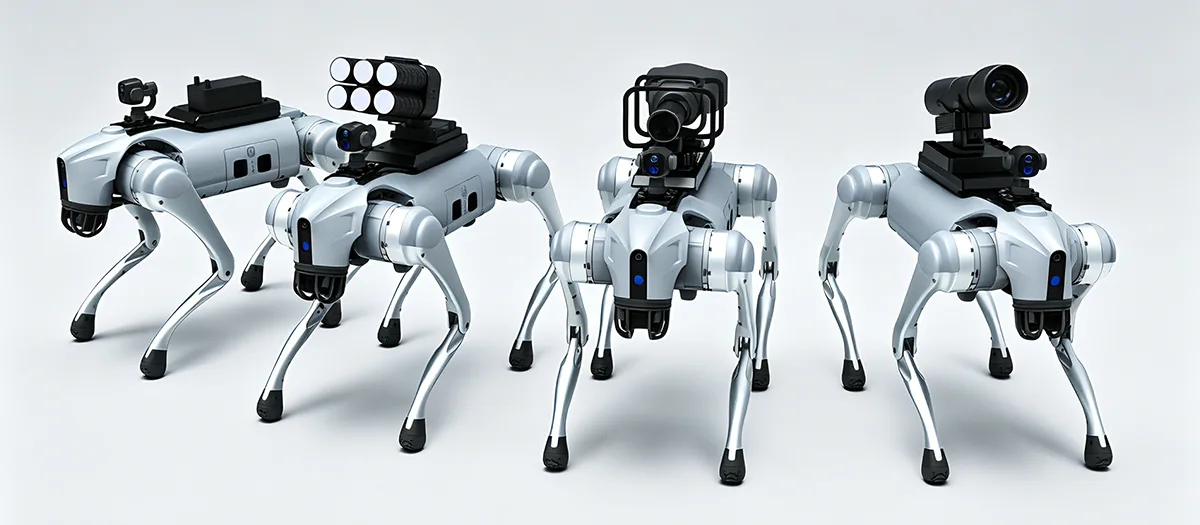
Τι κάνει έναν σκύλο ρομπότ κατάλληλο για σύνθετες βιομηχανικές λειτουργίες;
A Ρομπότ Σκύλοςέχει σχεδιαστεί για να κινείται πέρα από τους περιορισμούς των συμβατικών κινητών ρομπότ με τροχούς όταν οι βιομηχανικές εργασίες περιλαμβάνουν σκάλες, πλαγιές, ανώμαλο έδαφος, στενά περάσματα, συντρίμμια, σήραγγες ή άλλο δύσκολο έδαφος. Η αξία του προέρχεται από τον συνδυασμό τετράποδης κινητικότητας, αυτόνομης πλοήγησης, περιβαλλοντικής αντίληψης, ανίχνευσης συγκεκριμένης εργασίας, αρθρωτού εξοπλισμού και συνεχούς λειτουργίας. Για τους βιομηχανικούς χρήστες, ωστόσο, η κινητικότητα από μόνη της δεν αρκεί. Μια πρακτική πλατφόρμα πρέπει επίσης να υποστηρίζει σταθερή κίνηση, συλλογή δεδομένων, ενσωμάτωση εξοπλισμού, διαχείριση μπαταριών, συντήρηση και λειτουργία υπό καθορισμένες περιβαλλοντικές συνθήκες. Αυτό καθιστά την αρχιτεκτονική πλατφόρμας και τον σχεδιασμό εφαρμογών κεντρικά για την επιτυχή ανάπτυξη σε όλη την επιθεώρηση, την παρακολούθηση της υποδομής, την έξυπνη κατασκευή, την υποστήριξη έκτακτης ανάγκης και άλλα επαγγελματικά σενάρια λειτουργίας.
Πίνακας περιεχομένων
Κάντε κλικ σε μια ενότητα για να μεταβείτε απευθείας στην αντίστοιχη τεχνική συζήτηση.
- 1. Τι ορίζει ένα βιομηχανικό τετράποδο ρομπότ;
- 2. Τι κάνει την κινητικότητα των ποδιών χρήσιμη σε δύσκολα εδάφη;
- 3. Ποιες αυτόνομες λειτουργίες βελτιώνουν τη βιομηχανική λειτουργία;
- 4. Τι ρόλο παίζει η αντίληψη πολλαπλών αισθητήρων;
- 5. Ποιες Εργασίες Επιθεώρησης μπορεί να υποστηρίξει μια Τετράποδη Πλατφόρμα;
- 6. Τι μπορεί να προσθέσει ο αρθρωτός εξοπλισμός στην πλατφόρμα;
- 7. Για ποιες συνθήκες πρέπει να είναι σχεδιασμένη η πλατφόρμα;
- 8. Πώς μπορούν τα τετράποδα ρομπότ να μειώσουν την έκθεση σε δύσκολες περιοχές εργασίας;
- 9. Πώς πρέπει να ενσωματωθούν ο εξοπλισμός και οι αισθητήρες;
- 10. Τι πρέπει να αξιολογήσουν οι αγοραστές πριν επιλέξουν μια πλατφόρμα;
- 11. Πώς μοιάζει μια δομημένη διαδικασία ανάπτυξης;
- 12. Ποια είναι η μελλοντική κατεύθυνση της βιομηχανικής τετράποδης ρομποτικής;
- 13. Συχνές Ερωτήσεις
Τι ορίζει ένα βιομηχανικό τετράποδο ρομπότ;
Ένα βιομηχανικό τετράποδο ρομπότ είναι μια κινητή ρομποτική πλατφόρμα που βασίζεται στην κίνηση των ποδιών και όχι σε τροχούς ή τροχιές. Η τετράποδη δομή του του επιτρέπει να διαπραγματεύεται τις αλλαγές στο υψόμετρο και το ακανόνιστο έδαφος, ενώ μεταφέρει αισθητήρες, εξοπλισμό επικοινωνίας, υπολογιστικό υλικό και άλλο εξοπλισμό για συγκεκριμένες εφαρμογές.
Το καθοριστικό χαρακτηριστικό δεν είναι απλώς η εμφάνιση τεσσάρων ποδιών. Η αξία μιας τετράποδης πλατφόρμας προέρχεται από τον συντονισμό μεταξύ κίνησης, αντίληψης, ελέγχου, ισχύος, δομής και εξοπλισμού εργασιών. Το ρομπότ πρέπει να κατανοήσει το περιβάλλον του, να προσαρμόσει την κίνησή του, να διατηρήσει την ισορροπία του και να εκτελέσει μια καθορισμένη ρουτίνα λειτουργίας.
Αυτή η σχεδίαση προσανατολισμένη στο σύστημα διαχωρίζει τις βιομηχανικές τετράποδες πλατφόρμες από τις απλές τηλεκατευθυνόμενες μηχανές. Μια επαγγελματική πλατφόρμα μπορεί να υποστηρίζει αυτόνομο σχεδιασμό διαδρομής, αποφυγή εμποδίων, συλλογή δεδομένων, παρακολούθηση εξοπλισμού και επαναλαμβανόμενες ρουτίνες περιπολίας. Αυτές οι λειτουργίες επιτρέπουν στο ρομπότ να συμμετέχει σε μια ευρύτερη λειτουργική ροή εργασίας αντί να λειτουργεί μόνο ως φορητή κάμερα.
Κινητικότητα με πόδια Η κίνηση με τέσσερα πόδια επιτρέπει στην πλατφόρμα να διαπραγματεύεται σκάλες, πλαγιές, κενά, ανώμαλα δάπεδα, χαλαρό έδαφος και άλλες αλλαγές στο έδαφος.
Έξυπνη Πλοήγηση Η αντίληψη, ο σχεδιασμός διαδρομής, η τοποθέτηση και η αποφυγή εμποδίων μπορούν να υποστηρίξουν πιο αυτόνομη κίνηση μέσα σε πολύπλοκα περιβάλλοντα.
Επεκτάσιμη πλατφόρμα Οι αρθρωτοί αισθητήρες και ο εξοπλισμός μπορούν να προσαρμόσουν την ίδια ρομποτική βάση σε διαφορετικές επιθεωρήσεις, παρακολούθηση και βιομηχανικές εργασίες.
Γιατί η τετράποδη κινητικότητα αλλάζει τον βιομηχανικό αυτοματισμό
Τα παραδοσιακά ρομπότ με τροχούς αποδίδουν καλύτερα σε σχετικά προβλέψιμες επιφάνειες. Η απόδοσή τους μπορεί να μειωθεί όταν σκάλες, χαρακώματα, χαλαρά υλικά, ανυψωμένα κατώφλια ή ανώμαλο έδαφος διακόπτουν τη διαδρομή. Τα συστήματα παρακολούθησης μπορούν να χειριστούν ορισμένες δύσκολες επιφάνειες, αλλά έχουν επίσης περιορισμούς σε στενούς χώρους και όταν το περιβάλλον περιέχει συχνές αλλαγές στο υψόμετρο.
Η κίνηση των ποδιών προσεγγίζει το πρόβλημα διαφορετικά. Κάθε πόδι μπορεί να ελεγχθεί ξεχωριστά, επιτρέποντας στο ρομπότ να τοποθετεί τα πόδια του ανάλογα με το έδαφος. Αυτό παρέχει περισσότερες επιλογές για τη διατήρηση της ισορροπίας κατά τη μετακίνηση σε ακανόνιστα περιβάλλοντα.
Για βιομηχανικές εφαρμογές, το πρακτικό όφελος είναι η πρόσβαση. Ένα ρομπότ που μπορεί να κινηθεί σε περισσότερους τύπους εδάφους μπορεί ενδεχομένως να φτάσει σε σημεία επιθεώρησης, χώρους εξοπλισμού, σήραγγες, εργαστήρια και άλλες τοποθεσίες όπου μια συμβατική κινητή πλατφόρμα μπορεί να χρειάζεται πρόσθετη υποδομή.
- Η κίνηση των τεσσάρων ποδιών υποστηρίζει μεταβαλλόμενες ανυψώσεις και ανώμαλο έδαφος.
- Η αυτόνομη πλοήγηση μπορεί να μειώσει την ανάγκη για συνεχές χειροκίνητο τιμόνι.
- Οι αισθητήρες παρέχουν περιβαλλοντικές πληροφορίες για εργασίες κίνησης και επιθεώρησης.
- Οι αρθρωτές διεπαφές επιτρέπουν την εγκατάσταση διαφορετικού εξοπλισμού για διαφορετικές εφαρμογές.
- Η συλλογή ψηφιακών δεδομένων μπορεί να συνδέσει τις επιτόπιες λειτουργίες με μεταγενέστερη ανάλυση.
Βασική αρχήΈνα βιομηχανικό τετράποδο θα πρέπει να αξιολογηθεί ως πλήρες λειτουργικό σύστημα κινητής τηλεφωνίας. Η κινητικότητα είναι σημαντική, αλλά η αντίληψη, ο έλεγχος, η ενοποίηση εξοπλισμού, η ισχύς και οι λειτουργίες δεδομένων καθορίζουν πόσο χρήσιμη γίνεται αυτή η κινητικότητα.
Τι κάνει την κινητικότητα των ποδιών χρήσιμη σε δύσκολα εδάφη;
Το δύσκολο έδαφος είναι ένας από τους πιο ξεκάθαρους τομείς εφαρμογής για την τετράποδη ρομποτική. Οι βιομηχανικοί χώροι μπορεί να περιέχουν σκαλοπάτια, ράμπες, τάφρους, στενούς διαδρόμους, μπάζα, λασπώδεις περιοχές, ανώμαλα δάπεδα και αλλαγές στο ύψος της επιφάνειας. Μια πλατφόρμα που έχει σχεδιαστεί μόνο για επίπεδα δάπεδα μπορεί να απαιτεί πρόσθετη υποδομή ή να μην μπορεί να φτάσει σε ορισμένες περιοχές.
Ένα τετράποδο ρομπότ μπορεί να τοποθετήσει και να σηκώσει τα πόδια του ξεχωριστά, επιτρέποντάς του να προσαρμόσει τη στάση του σώματός του καθώς αλλάζει το έδαφος. Αυτό μπορεί να υποστηρίξει την κίνηση σε πλαγιές, σκαλοπάτια, κενά και ακανόνιστες επιφάνειες, διατηρώντας παράλληλα μια πιο σταθερή σχέση μεταξύ της πλατφόρμας και του εδάφους.
Σκάλες και αλλαγές ύψους
Οι σκάλες είναι ένα απλό παράδειγμα εδάφους που μπορεί να προκαλέσει πλατφόρμες με τροχούς. Κάθε τροχός πρέπει να διατηρεί κατάλληλη επαφή με την επιφάνεια, ενώ το ρομπότ πρέπει να ξεπερνά τις επαναλαμβανόμενες κάθετες αλλαγές. Μια πλατφόρμα με πόδια μπορεί να σηκώσει μεμονωμένα πόδια και να προσαρμόσει τη στάση της ώστε να κινείται μεταξύ των βημάτων.
Η ακριβής ικανότητα εξακολουθεί να εξαρτάται από τον σχεδιασμό του ρομπότ, τη γεωμετρία των βημάτων, το σύστημα ελέγχου και τις περιβαλλοντικές συνθήκες. Το σημαντικό σημείο μηχανικής είναι ότι η δομή με πόδια παρέχει πρόσθετες επιλογές κίνησης που δεν έχουν οι τροχοί.
Κλίση και ανώμαλες επιφάνειες
Τα βιομηχανικά περιβάλλοντα περιλαμβάνουν συχνά κεκλιμένο σκυρόδεμα, χαλίκι, χαλαρό έδαφος, λασπώδες έδαφος, κανάλια αποστράγγισης ή μεταβατικές επιφάνειες. Μια τετράποδη πλατφόρμα μπορεί να προσαρμόσει τις θέσεις των ποδιών και τη στάση του σώματός της καθώς αλλάζει το έδαφος.
Η σταθερή λειτουργία εξαρτάται από τον συνδυασμό μηχανικής σχεδίασης, αντίληψης, ελέγχου βάδισης, έλξης και αλγορίθμων ισορροπίας. Τα πόδια παρέχουν τη φυσική ικανότητα κίνησης, ενώ το σύστημα ελέγχου καθορίζει τον τρόπο χρήσης αυτής της ικανότητας.
Στενοί και ακατάστατοι χώροι
Οι βιομηχανικές σήραγγες, τα εργαστήρια, οι διάδρομοι σωλήνων και οι χώροι συντήρησης ενδέχεται να περιέχουν εμπόδια που περιορίζουν τη διαθέσιμη διαδρομή. Μια συμπαγής τετράποδη πλατφόρμα μπορεί να πλοηγηθεί σε μερικούς από αυτούς τους χώρους χωρίς να απαιτείται συνεχής επίπεδη επιφάνεια οδήγησης.
| Κατάσταση Εδάφους | Πρόκληση για τις συμβατικές πλατφόρμες για φορητές συσκευές | Πλεονέκτημα σχεδίασης τετράποδων |
|---|---|---|
| Βήματα | Οι κάθετες αλλαγές μπορεί να διακόψουν την επαφή του τροχού και την κίνηση προς τα εμπρός | Τα μεμονωμένα πόδια μπορούν να σηκωθούν και να τοποθετηθούν σε διαφορετικά ύψη |
| Απότομες πλαγιές | Η μειωμένη πρόσφυση και η περιορισμένη προσαρμογή του σώματος μπορεί να επηρεάσουν την κίνηση | Η θέση των ποδιών και η στάση του σώματος μπορούν να ρυθμιστούν κατά τη διάρκεια της κίνησης |
| Χαλίκια | Οι ακανόνιστες επιφάνειες επαφής μπορεί να κάνουν ασταθή την κίνηση του τροχού | Η μεμονωμένη τοποθέτηση ποδιών παρέχει περισσότερες επιλογές για τη διαπραγμάτευση εμποδίων |
| Λασπώδες έδαφος | Η πρόσφυση του τροχού ή της τροχιάς μπορεί να διαφέρει ανάλογα με τις μαλακές επιφάνειες | Η τοποθέτηση των ποδιών μπορεί να προσαρμοστεί στις μεταβαλλόμενες συνθήκες επαφής |
| Κενά και ρεματιές | Τα τροχοφόρα συστήματα ενδέχεται να απαιτούν γεφύρωση ή παρακάμψεις | Η κίνηση με τα πόδια μπορεί να περιηγηθεί γύρω ή πάνω από επιλεγμένα χαρακτηριστικά εδάφους |
Η ισορροπία μετράει όσο και η κίνηση
Το να μπορείς να κινηθείς σε δύσκολο έδαφος δεν αρκεί. Η πλατφόρμα πρέπει να διατηρεί την ισορροπία κατά τη μεταφορά αισθητήρων και εξοπλισμού. Οι ξαφνικές αλλαγές στο ύψος του εδάφους μπορούν να επηρεάσουν το κέντρο βάρους και την κατανομή του φορτίου του ρομπότ.
Επομένως, τα συστήματα ελέγχου πρέπει να συντονίζουν το βάδισμα, τη στάση του σώματος, την ανάδραση του αισθητήρα και την ταχύτητα κίνησης. Οι λειτουργίες αντικραδασμικού και αντικραδασμικού μπορούν να βοηθήσουν στη διατήρηση σταθερής λειτουργίας εντός του καθορισμένου φακέλου λειτουργίας.
Αυτό είναι ιδιαίτερα σημαντικό όταν το ρομπότ φέρει κάμερες ή εξοπλισμό μέτρησης. Η υπερβολική κίνηση μπορεί να μειώσει την ποιότητα των συλλεγόμενων δεδομένων ακόμα και όταν το ίδιο το ρομπότ παραμένει όρθιο.
Ποιες αυτόνομες λειτουργίες βελτιώνουν τη βιομηχανική λειτουργία;
Η βιομηχανική ρομποτική γίνεται πιο χρήσιμη όταν η πλατφόρμα μπορεί να εκτελεί επαναλαμβανόμενες εργασίες χωρίς να απαιτείται συνεχές χειροκίνητο τιμόνι. Οι αυτόνομες λειτουργίες μπορούν να μειώσουν τον φόρτο εργασίας του χειριστή, ενώ κάνουν πιο δομημένη την κίνηση και τη συλλογή δεδομένων.
Οι σύγχρονες τετράποδες πλατφόρμες μπορούν να συνδυάσουν την περιβαλλοντική αντίληψη, τη θέση, τον σχεδιασμό διαδρομής, την αποφυγή εμποδίων, την εκτέλεση εργασιών και την καταγραφή δεδομένων. Ο βαθμός αυτονομίας εξαρτάται από την αρχιτεκτονική του ρομπότ, τους αισθητήρες, το λογισμικό, τις συνθήκες επικοινωνίας και το περιβάλλον λειτουργίας.
Περιβαλλοντική αντίληψη
Για να μπορέσει ένα κινητό ρομπότ να πλοηγηθεί αυτόνομα, χρειάζεται πληροφορίες για το περιβάλλον γύρω του. Οι αισθητήρες μπορούν να αναγνωρίσουν εμπόδια, αλλαγές στο έδαφος, ανοιχτές διαδρομές και άλλα σχετικά χαρακτηριστικά.
Στη συνέχεια, τα δεδομένα αντίληψης χρησιμοποιούνται από το σύστημα πλοήγησης για να καθορίσει πώς θα κινηθεί το ρομπότ. Σε ένα μεταβαλλόμενο περιβάλλον, αυτή η διαδικασία μπορεί να χρειαστεί να εκτελείται συνεχώς αντί να βασίζεται μόνο σε έναν σταθερό χάρτη.
Σχεδιασμός διαδρομής και αποφυγή εμποδίων
Ο σχεδιασμός διαδρομής καθορίζει πώς το ρομπότ μπορεί να ταξιδέψει μεταξύ καθορισμένων σημείων. Η αποφυγή εμποδίων το βοηθά να προσαρμόζεται όταν ένα αντικείμενο μπλοκάρει την προγραμματισμένη διαδρομή ή όταν αλλάζουν οι περιβαλλοντικές συνθήκες.
Για βιομηχανική επιθεώρηση, αυτό μπορεί να υποστηρίξει επαναλαμβανόμενες διαδρομές γύρω από εξοπλισμό, μέσα από εγκαταστάσεις ή μεταξύ καθορισμένων σημείων επιθεώρησης. Οι χειριστές μπορούν να επικεντρωθούν περισσότερο στα αποτελέσματα της επιθεώρησης παρά στον χειροκίνητο έλεγχο κάθε κίνησης.
Προγραμματισμός εργασιών και συλλογή δεδομένων
Μια αυτόνομη ρουτίνα επιθεώρησης μπορεί να συνδυάσει την κίνηση με την αίσθηση. Το ρομπότ μπορεί να ταξιδέψει σε καθορισμένες τοποθεσίες, να συλλέξει εικόνες ή μετρήσεις αισθητήρων, να καταγράψει τα αποτελέσματα και στη συνέχεια να συνεχίσει στην επόμενη τοποθεσία.
Αυτό δημιουργεί μια ψηφιακή ροή εργασίας στην οποία συνδέονται η κίνηση του ρομπότ και οι πληροφορίες που συλλέγονται. Αντί να παράγει μόνο μια ροή βίντεο, το σύστημα μπορεί να δημιουργήσει ένα δομημένο αρχείο των αποτελεσμάτων επιθεώρησης.
Αντιλαμβάνομαι
Οι αισθητήρες συλλέγουν πληροφορίες σχετικά με το έδαφος, τα εμπόδια, τον εξοπλισμό και τις συνθήκες περιβάλλοντος.
Σχέδιο
Το σύστημα πλοήγησης καθορίζει μια κατάλληλη διαδρομή σύμφωνα με τον διαθέσιμο χώρο και τις απαιτήσεις εργασιών.
Πράξη
Τα πόδια και τα συστήματα ελέγχου συντονίζουν την κίνηση ενώ προσαρμόζονται στις αλλαγές του περιβάλλοντος.
Ρεκόρ
Οι εικόνες επιθεώρησης, οι μετρήσεις των αισθητήρων και οι πληροφορίες λειτουργίας μπορούν να αποθηκευτούν για περαιτέρω ανάλυση.
Η αυτονομία πρέπει να ταιριάζει με το περιβάλλον
Η αυτόνομη λειτουργία δεν σημαίνει ότι κάθε βιομηχανικό περιβάλλον πρέπει να είναι εντελώς αφύλακτο. Ορισμένα περιβάλλοντα απαιτούν καθορισμένη επίβλεψη, απομακρυσμένη παρέμβαση ή επιβεβαίωση χειριστή πριν από συγκεκριμένες εργασίες.
Μια πιο πρακτική προσέγγιση είναι να προσδιορίσετε ποια μέρη της ροής εργασίας μπορούν να αυτοματοποιηθούν αξιόπιστα και πού η ανθρώπινη λήψη αποφάσεων παραμένει χρήσιμη. Η πλοήγηση, η επαναλαμβανόμενη συλλογή δεδομένων και η τακτική εκτέλεση διαδρομής είναι ισχυροί υποψήφιοι για αυτοματισμό, ενώ τα ασυνήθιστα ευρήματα μπορεί να απαιτούν πρόσθετη ανθρώπινη αξιολόγηση.
Τι ρόλο παίζει η αντίληψη πολλαπλών αισθητήρων;
Η αντίληψη δίνει σε ένα κινητό ρομπότ τις πληροφορίες που χρειάζεται για να κατανοήσει το περιβάλλον του και να εκτελέσει εργασίες που αφορούν συγκεκριμένες εφαρμογές. Ένας μόνο αισθητήρας σπάνια παρέχει κάθε τύπο πληροφοριών που απαιτούνται για βιομηχανική λειτουργία.
Οι οπτικές κάμερες μπορούν να παρέχουν λεπτομερείς εικόνες. Οι θερμικοί αισθητήρες μπορούν να αποκαλύψουν διαφορές θερμοκρασίας. Οι αισθητήρες απόστασης μπορούν να βοηθήσουν το ρομπότ να κατανοήσει τη γύρω γεωμετρία. Άλλοι αισθητήρες μπορούν να υποστηρίξουν εντοπισμό, περιβαλλοντική μέτρηση ή επιθεώρηση ειδικού εξοπλισμού.
Οπτική αίσθηση
Οι κάμερες υψηλής ευκρίνειας μπορούν να καταγράφουν εικόνες και βίντεο για παρατήρηση εξοπλισμού, ελέγχους υποδομής, παρακολούθηση εγκαταστάσεων και τεκμηρίωση. Τα οπτικά δεδομένα είναι συχνά το σημείο εκκίνησης για επιθεώρηση, επειδή οι χειριστές μπορούν να ελέγξουν απευθείας την εμφάνιση εξαρτημάτων και επιφανειών.
Θερμική αίσθηση
Η θερμική απεικόνιση μπορεί να εντοπίσει διακυμάνσεις θερμοκρασίας που μπορεί να μην είναι εμφανείς σε εικόνες ορατού φωτός. Αυτό μπορεί να είναι χρήσιμο σχετικά με τον ηλεκτρικό εξοπλισμό, τα μηχανήματα, τα συστήματα ισχύος και άλλα στοιχεία όπου τα μη φυσιολογικά μοτίβα θερμότητας μπορεί να υποδεικνύουν μια κατάσταση που απαιτεί περαιτέρω αξιολόγηση.
Χωρική αντίληψη
Οι πληροφορίες για την απόσταση και το βάθος μπορούν να βοηθήσουν το ρομπότ να κατανοήσει τα εμπόδια, τους διαδρόμους, τα βήματα και άλλα χαρακτηριστικά του περιβάλλοντος. Αυτό υποστηρίζει την πλοήγηση και μπορεί επίσης να συμβάλει στη χαρτογράφηση και τη χωρική τεκμηρίωση.
| Κατηγορία αισθητήρα | Πρωτογενείς Πληροφορίες | Πιθανός βιομηχανικός ρόλος |
|---|---|---|
| Κάμερα ορατού φωτός | Εικόνες και βίντεο | Οπτική επιθεώρηση, τεκμηρίωση, παρατήρηση εξοπλισμού |
| Θερμική κάμερα | Σχέδια θερμοκρασίας | Έλεγχοι θερμικής κατάστασης και αναγνώριση μη φυσιολογικής θερμότητας |
| Αισθητήρας βάθους ή εύρους | Απόσταση και χωρικές σχέσεις | Πλοήγηση, αποφυγή εμποδίων και περιβαλλοντική χαρτογράφηση |
| Περιβαλλοντικός αισθητήρας | Καθορισμένες περιβαλλοντικές μετρήσεις | Παρακολούθηση τοποθεσίας και συλλογή δεδομένων για συγκεκριμένες εφαρμογές |
Γιατί έχει σημασία η σύντηξη αισθητήρων
Η σύντηξη αισθητήρων συνδυάζει πληροφορίες από διαφορετικές πηγές ανίχνευσης για να δημιουργήσει μια πιο ολοκληρωμένη αναπαράσταση του περιβάλλοντος. Μια κάμερα μπορεί να αναγνωρίσει την εμφάνιση ενός αντικειμένου, ενώ ένας αισθητήρας βάθους παρέχει την απόσταση και τη θέση του.
Οι θερμικές πληροφορίες μπορούν στη συνέχεια να προσθέσουν ένα άλλο στρώμα δείχνοντας εάν το αντικείμενο έχει ένα ασυνήθιστο μοτίβο θερμοκρασίας. Ο συνδυασμός αυτών των πηγών μπορεί να κάνει την επιθεώρηση και την πλοήγηση πιο ενημερωτική από το να βασίζεστε μόνο σε έναν αισθητήρα.
Η επιλογή ωφέλιμου φορτίου εξαρτάται από την εργασία
Περισσότεροι αισθητήρες δεν σημαίνουν απαραίτητα καλύτερο σύστημα. Κάθε πρόσθετο εξάρτημα προσθέτει βάρος, απαιτήσεις ισχύος, περιορισμούς τοποθέτησης, απαιτήσεις επεξεργασίας δεδομένων και ζητήματα συντήρησης.
Η σωστή προσέγγιση είναι να επιλέξετε μόνο τις πληροφορίες που χρειάζονται για την καθορισμένη εργασία. Μια πλατφόρμα οπτικής επιθεώρησης μπορεί να μην απαιτεί μεγάλη συλλογή περιβαλλοντικών αισθητήρων, ενώ ένα έργο βιομηχανικής παρακολούθησης μπορεί να χρειάζεται πολλούς τύπους δεδομένων για να παράγει χρήσιμα αποτελέσματα.
Ποιες εργασίες επιθεώρησης μπορεί να υποστηρίξει μια τετράποδη πλατφόρμα;
Η επιθεώρηση είναι μια από τις πιο πρακτικές βιομηχανικές εφαρμογές για την τετράποδη ρομποτική, επειδή η πλατφόρμα μπορεί να μετακινηθεί σε τοποθεσίες που μπορεί να είναι άβολες για τους ανθρώπους ή δύσκολες για μηχανές με τροχούς.
Το ρομπότ μπορεί να ακολουθήσει καθορισμένες διαδρομές, να σταματήσει σε σημεία επιθεώρησης, να συλλέξει εικόνες ή δεδομένα αισθητήρων και να επιστρέψει τις πληροφορίες σε ένα σύστημα ανάλυσης. Αυτό δημιουργεί μια επαναλαμβανόμενη ροή εργασιών επιθεώρησης που μπορεί να προγραμματιστεί σύμφωνα με τις απαιτήσεις λειτουργίας μιας εγκατάστασης.
Επιθεώρηση εργοστασίου και συνεργείου
Σε περιβάλλοντα παραγωγής, ο εξοπλισμός συχνά κατανέμεται σε μεγάλες εγκαταστάσεις. Ορισμένες περιοχές μπορεί να είναι ανυψωμένες, στενές ή διαχωρισμένες από αλλαγές στο επίπεδο του δαπέδου.
Μια τετράποδη πλατφόρμα μπορεί να περιηγηθεί σε επιλεγμένα τμήματα της εγκατάστασης και να συλλέξει οπτικές πληροφορίες από μηχανήματα, αγωγούς, ηλεκτρικά ερμάρια, δομικές περιοχές και άλλα καθορισμένα στοιχεία.
Παρακολούθηση ισχύος και εξοπλισμού
Οι θερμικοί και οπτικοί αισθητήρες μπορούν να συνδυαστούν για επιθεώρηση εξοπλισμού όπου οι διαφορές θερμοκρασίας είναι σχετικές. Το ρομπότ μπορεί να συλλέγει εικόνες σε προκαθορισμένες τοποθεσίες και να συγκρίνει τα τρέχοντα αποτελέσματα με τα ιστορικά αρχεία.
Επιθεώρηση σήραγγας και περιορισμένης περιοχής
Οι σήραγγες, οι διάδρομοι σωλήνων και άλλες στενές περιοχές μπορούν να παρουσιάσουν προκλήσεις πρόσβασης. Ένα συμπαγές κινητό ρομπότ μπορεί να εισέλθει σε τέτοιους χώρους ενώ φέρει κάμερες, φωτισμό ή άλλους αισθητήρες κατάλληλους για την εργασία επιθεώρησης.
Παρατήρηση υποδομής
Τα περιουσιακά στοιχεία υποδομής απαιτούν συχνά επαναλαμβανόμενη επιθεώρηση παρόμοιων περιοχών. Μια επαναλαμβανόμενη διαδρομή ρομπότ μπορεί να βοηθήσει στην τυποποίηση της συλλογής εικόνων και να παρέχει μια συνεπή ακολουθία λειτουργίας.
- Τακτική επιθεώρηση:Ακολουθήστε προκαθορισμένες διαδρομές και συλλέξτε επαναλαμβανόμενα οπτικά δεδομένα ή δεδομένα αισθητήρων.
- Παρακολούθηση εξοπλισμού:Συνδυάστε οπτικές και θερμικές πληροφορίες για εκτίμηση της κατάστασης.
- Δομική παρατήρηση:Λήψη εικόνων επιλεγμένων επιφανειών, αρμών, σωλήνων και άλλων φυσικών στοιχείων.
- Τεκμηρίωση δεδομένων:Δημιουργήστε αρχεία επιθεώρησης με χρονική σφραγίδα για μεταγενέστερη σύγκριση και ανάλυση.
Πλεονέκτημα επιθεώρησηςΟ πιο χρήσιμος αυτοματισμός δεν είναι απλώς η αντικατάσταση μιας διαδρομής επιθεώρησης με τα πόδια. Δημιουργεί έναν επαναλαμβανόμενο κύκλο στον οποίο συνδέονται η κίνηση, η αίσθηση, η καταγραφή δεδομένων και η μετέπειτα ανάλυση.
Τα δεδομένα επιθεώρησης πρέπει να είναι δομημένα
Μια μεγάλη συλλογή εικόνων δεν είναι αυτόματα χρήσιμη. Το σύστημα θα πρέπει να συσχετίζει δεδομένα με συγκεκριμένες τοποθεσίες, εξοπλισμό, διαδρομές ή σημεία επιθεώρησης, έτσι ώστε οι χειριστές να μπορούν να κατανοήσουν από πού προήλθε κάθε παρατήρηση.
Όταν ένα ρομποτικό σύστημα επιθεώρησης συνδυάζεται με κατάλληλο λογισμικό, οι πληροφορίες που προκύπτουν μπορούν να υποστηρίξουν την ανάλυση τάσεων, τον προγραμματισμό συντήρησης και την επιθεώρηση παρακολούθησης. Η ακριβής ροή εργασίας εξαρτάται από την εγκατάσταση και τις απαιτούμενες πληροφορίες.
Τι μπορεί να προσθέσει ο αρθρωτός εξοπλισμός στην πλατφόρμα;
Το Modularity επιτρέπει σε μια ρομποτική πλατφόρμα να υποστηρίζει διαφορετικές εργασίες αλλάζοντας ή προσθέτοντας εξοπλισμό. Αυτό είναι ιδιαίτερα χρήσιμο σε βιομηχανικά περιβάλλοντα όπου μπορεί να απαιτούνται διάφοροι τύποι επιθεώρησης και παρακολούθησης.
Ο πιθανός εξοπλισμός περιλαμβάνει κάμερες ορατού φωτός, συστήματα θερμικής απεικόνισης, ανιχνευτές αερίων, μονάδες φωτισμού, συσκευές επικοινωνίας, περιβαλλοντικούς αισθητήρες και άλλες μονάδες ειδικών εργασιών. Η ακριβής διαμόρφωση εξαρτάται από τη χωρητικότητα φορτίου του ρομπότ, το ηλεκτρικό σύστημα, τις διεπαφές τοποθέτησης και τις συνθήκες λειτουργίας.
Εξοπλισμός επιθεώρησης
Οι κάμερες και τα συστήματα θερμικής απεικόνισης μπορούν να μετατρέψουν το ρομπότ σε μια φορητή πλατφόρμα επιθεώρησης. Οι οπτικές κάμερες μπορούν να τεκμηριώσουν τις φυσικές συνθήκες, ενώ οι θερμικοί αισθητήρες μπορούν να παρέχουν πρόσθετες πληροφορίες σχετικά με τη διανομή θερμότητας.
Περιβαλλοντικός εξοπλισμός
Οι αισθητήρες αερίων και περιβάλλοντος μπορούν να επιτρέψουν στο ρομπότ να συλλέγει μετρήσεις από περιοχές που μπορεί να μην είναι βολικές για χειροκίνητη πρόσβαση. Αυτό μπορεί να υποστηρίξει την παρακολούθηση των ροών εργασίας σε βιομηχανικές εγκαταστάσεις, σήραγγες, εργαστήρια και άλλα καθορισμένα περιβάλλοντα.
Εξοπλισμός φωτισμού και επικοινωνίας
Οι μονάδες φωτισμού μπορούν να βελτιώσουν την ποιότητα της εικόνας σε σκοτεινές περιοχές και να υποστηρίξουν τη λειτουργία σε τοποθεσίες με περιορισμένο φωτισμό. Ο εξοπλισμός επικοινωνίας μπορεί να επιτρέψει στους χειριστές να ανταλλάσσουν πληροφορίες με το προσωπικό στην περιοχή λειτουργίας.
Οπτική ενότητα Καταγράφει εικόνες και βίντεο για οπτική επιθεώρηση, τεκμηρίωση και παρατήρηση εξοπλισμού.
Θερμική μονάδα Παρέχει πληροφορίες σχετικά με τη θερμοκρασία για να συμπληρώσει τη συμβατική οπτική επιθεώρηση.
Περιβαλλοντική Ενότητα Συλλέγει καθορισμένες μετρήσεις αερίου, αέρα ή άλλες περιβαλλοντικές μετρήσεις σύμφωνα με την εφαρμογή.
Το modularity θα πρέπει να έχει καθορισμένες διεπαφές
Ένα αρθρωτό σύστημα είναι πρακτικό μόνο όταν ο εξοπλισμός μπορεί να εγκατασταθεί χωρίς να δημιουργηθούν περιττά προβλήματα συμβατότητας. Τα σημεία τοποθέτησης, οι ηλεκτρικές συνδέσεις, οι διεπαφές δεδομένων, οι φυσικές διαστάσεις και τα όρια βάρους πρέπει να ορίζονται με σαφήνεια.
Οι τυποποιημένες διεπαφές μπορούν να απλοποιήσουν τις αλλαγές μεταξύ των διαμορφώσεων του εξοπλισμού. Ταυτόχρονα, τα εξειδικευμένα έργα ενδέχεται να απαιτούν προσαρμοσμένους βραχίονες, περιβλήματα ή διατάξεις ισχύος όταν οι τυπικές διεπαφές δεν πληρούν τις απαιτήσεις της εφαρμογής.
Η ισχύς και το βάρος πρέπει να λαμβάνονται υπόψη μαζί
Κάθε μονάδα που προστίθεται αλλάζει την πλήρη διαμόρφωση λειτουργίας. Ένας βαρύτερος αισθητήρας αυξάνει το φορτίο που μεταφέρουν τα πόδια και το σύστημα πρόωσης. Πρόσθετα ηλεκτρονικά μπορεί να αυξήσουν την κατανάλωση ηλεκτρικής ενέργειας. Ένα μεγαλύτερο περίβλημα μπορεί να επηρεάσει το κέντρο βάρους ή να περιορίσει την κίνηση του ρομπότ.
Επομένως, ο αρθρωτός σχεδιασμός λειτουργεί καλύτερα όταν το ρομπότ έχει αναπτυχθεί με επαρκή προσοχή στις μηχανικές και ηλεκτρικές σχέσεις μεταξύ της πλατφόρμας βάσης και του εξοπλισμού της.
Για ποιες συνθήκες πρέπει να είναι σχεδιασμένη η πλατφόρμα;
Τα βιομηχανικά περιβάλλοντα ποικίλλουν σημαντικά. Ένας όροφος εργαστηρίου παρουσιάζει διαφορετικές προκλήσεις από έναν εξωτερικό χώρο κατασκευής, ενώ μια σήραγγα εισάγει διαφορετικούς περιορισμούς από έναν ανοιχτό βιομηχανικό χώρο.
Πριν από την επιλογή ή την ανάπτυξη μιας ρομποτικής πλατφόρμας, θα πρέπει να καθοριστούν με σαφήνεια οι περιβαλλοντικές συνθήκες. Αυτές οι συνθήκες επηρεάζουν τη δομή, τους αισθητήρες, τους αλγόριθμους κίνησης, τη στεγανοποίηση, τη συμπεριφορά της μπαταρίας και τις απαιτήσεις συντήρησης.
Βροχή και υγρασία
Τα εξωτερικά περιβάλλοντα μπορούν να εκθέσουν τον ρομποτικό εξοπλισμό σε βροχή, πιτσίλισμα νερού και υψηλή υγρασία. Το κατάλληλο επίπεδο προστασίας εξαρτάται από τον σχεδιασμό της πλατφόρμας και το επιδιωκόμενο περιβάλλον λειτουργίας.
Η υγρασία μπορεί επίσης να επηρεάσει τους αισθητήρες και τους συνδέσμους. Για επαναλαμβανόμενη λειτουργία σε εξωτερικούς χώρους, αυτά τα εξαρτήματα θα πρέπει να λαμβάνονται υπόψη κατά τη μηχανική και ηλεκτρική σχεδίαση αντί να αντιμετωπίζονται ως δευτερεύουσες λεπτομέρειες.
Σκόνη και χαλαρά υλικά
Οι βιομηχανικοί χώροι μπορεί να περιέχουν σκόνη, άμμο, συντρίμμια ή άλλα σωματίδια. Τέτοια υλικά μπορούν να εισέλθουν σε κινούμενους μηχανισμούς ή να επηρεάσουν την ορατότητα του αισθητήρα.
Συνεπώς, η προστασία, οι διαδικασίες καθαρισμού, η πρόσβαση στη συντήρηση και η επιλογή εξαρτημάτων πρέπει να αντικατοπτρίζουν τις πραγματικές συνθήκες του χώρου.
Θερμοκρασία
Η απόδοση της μπαταρίας, τα ηλεκτρονικά, οι αισθητήρες και τα μηχανικά υλικά μπορούν να ανταποκριθούν διαφορετικά στις αλλαγές θερμοκρασίας. Μια πλατφόρμα που προορίζεται για ευρείες συνθήκες θερμοκρασίας θα πρέπει να αξιολογείται σε σχέση με το πραγματικό εύρος που αναμένεται κατά τη λειτουργία.
Δόνηση και κρούση
Η κίνηση των ποδιών δημιουργεί επαναλαμβανόμενες μηχανικές κινήσεις, ενώ το ανώμαλο έδαφος μπορεί να προκαλέσει πρόσθετους κραδασμούς. Επομένως, οι ευαίσθητοι αισθητήρες και ο ηλεκτρονικός εξοπλισμός απαιτούν κατάλληλη τοποθέτηση και προστασία.
| Περιβαλλοντικός Παράγοντας | Πιθανή επίδραση | Σχεδιασμός |
|---|---|---|
| Υγρασία | Μπορεί να επηρεάσει τους συνδέσμους, τα ηλεκτρονικά και τους αισθητήρες | Κατάλληλες διαδικασίες περίφραξης, σφράγισης και συντήρησης |
| Σκόνη | Μπορεί να εισέλθει σε μηχανικές ή ηλεκτρονικές περιοχές | Προστασία, πρόσβαση καθαρισμού και επιλογή κατάλληλων εξαρτημάτων |
| Θερμοκρασία | Μπορεί να επηρεάσει τη συμπεριφορά της μπαταρίας και της ηλεκτρονικής | Καθορισμένο εύρος λειτουργίας και σχετική περιβαλλοντική αξιολόγηση |
| Δόνηση | Μπορεί να επηρεάσει δεδομένα αισθητήρα και μηχανικά εξαρτήματα | Κατάλληλη τοποθέτηση, δομική σχεδίαση και αξιολόγηση κραδασμών |
| Σύγκρουση | Μπορεί να πιέσει τα πόδια, τα περιβλήματα, τις βάσεις και τα ηλεκτρονικά | Δομική προστασία και επικύρωση υπό καθορισμένες συνθήκες |
Το περιβάλλον καθορίζει τη σωστή διαμόρφωση
Δεν υπάρχει καθολική διαμόρφωση που να είναι ιδανική για κάθε βιομηχανικό χώρο. Το περιβάλλον λειτουργίας θα πρέπει να τεκμηριώνεται πριν από την επιλογή του ρομπότ.
Χρήσιμες πληροφορίες μπορεί να περιλαμβάνουν λειτουργία σε εσωτερικούς ή εξωτερικούς χώρους, τύπους επιφανειών, εύρος θερμοκρασίας, παρουσία σκόνης ή υγρασίας, πλάτος διαδρόμου, διαστάσεις σκαλοπατιών, αναμενόμενα εμπόδια, απαιτούμενα ωφέλιμα φορτία και συνθήκες επικοινωνίας.
Πώς μπορούν τα τετράποδα ρομπότ να μειώσουν την έκθεση σε δύσκολες περιοχές εργασίας;
Μια σημαντική εφαρμογή της βιομηχανικής ρομποτικής είναι η μείωση της ανάγκης των ανθρώπων να εισέρχονται σε τοποθεσίες που είναι δύσκολο να προσπελαστούν, δυσάρεστα ή ακατάλληλα για συνήθη χειροκίνητη επιθεώρηση.
Ένα κινητό ρομπότ μπορεί να μεταφέρει κάμερες και αισθητήρες σε καθορισμένες περιοχές, ενώ οι χειριστές παραμένουν σε μια πιο βολική θέση ελέγχου. Αυτό μπορεί να υποστηρίξει την επιθεώρηση και τη συλλογή δεδομένων χωρίς να απαιτείται από το προσωπικό να ακολουθεί φυσικά κάθε διαδρομή επιθεώρησης.
Μείωση της έκθεσης ρουτίνας
Ορισμένες βιομηχανικές εργασίες περιλαμβάνουν επαναλαμβανόμενες μετακινήσεις σε ζεστά, σκονισμένα, υγρά, θορυβώδη, στενά ή διαφορετικά δύσκολα περιβάλλοντα. Η χρήση μιας φορητής πλατφόρμας για τη συλλογή δεδομένων ρουτίνας μπορεί να μειώσει τη συχνότητα με την οποία χρειάζεται το προσωπικό να εισέρχεται σε αυτές τις περιοχές.
Το ρομπότ δεν εξαλείφει κάθε απαίτηση για ανθρώπινη παρέμβαση. Η συντήρηση, τα ασυνήθιστα ευρήματα, οι επισκευές και οι εργασίες εκτός των δυνατοτήτων του ρομπότ ενδέχεται να απαιτούν ακόμη εκπαιδευμένο προσωπικό. Ο σκοπός είναι να μεταφερθούν οι κατάλληλες δραστηριότητες επιθεώρησης και παρακολούθησης σε ένα πιο ελεγχόμενο μοντέλο λειτουργίας.
Εξ αποστάσεως παρατήρηση και επικοινωνία
Οι μονάδες κάμερας και επικοινωνίας μπορούν να παρέχουν στους χειριστές πληροφορίες από το πεδίο χωρίς να τους απαιτείται να στέκονται δίπλα στον εξοπλισμό που επιθεωρείται.
Για τις ομάδες συντήρησης, αυτό μπορεί να είναι χρήσιμο κατά τη διάρκεια των προκαταρκτικών ελέγχων. Ένα ρομπότ μπορεί να συλλέξει πρώτα οπτικές πληροφορίες, επιτρέποντας στους τεχνικούς να καθορίσουν τι είδους εργασία παρακολούθησης μπορεί να χρειαστεί πριν εισέλθουν στην περιοχή.
Η μείωση του κινδύνου εξαρτάται από το σχεδιασμό του συστήματος
Ένα ρομπότ δεν είναι αυτόματα ασφαλές απλώς και μόνο επειδή είναι απομακρυσμένο. Το πλήρες σύστημα χρειάζεται κατάλληλη πλοήγηση, αποφυγή εμποδίων, επικοινωνία, διαδικασίες έκτακτης ανάγκης, πρακτικές συντήρησης και όρια λειτουργίας.
Ως εκ τούτου, το ρομπότ θα πρέπει να αντιμετωπίζεται ως εργαλείο μηχανικής με καθορισμένες δυνατότητες και όχι ως καθολική αντικατάσταση της ανθρώπινης εργασίας.
- Καθορίστε ποιες εργασίες μπορούν να εκτελεστούν εξ αποστάσεως.
- Καθορίστε ασφαλή όρια λειτουργίας για το ρομπότ.
- Παρέχετε κατάλληλες λειτουργίες επικοινωνίας και ελέγχου έκτακτης ανάγκης.
- Συντηρήστε τους αισθητήρες και τα μηχανικά εξαρτήματα σύμφωνα με τις συνθήκες λειτουργίας.
- Διατηρήστε την ανθρώπινη παρέμβαση διαθέσιμη για καταστάσεις πέρα από τις καθορισμένες δυνατότητες του ρομπότ.
Πώς πρέπει να ενσωματωθούν ο εξοπλισμός και οι αισθητήρες;
Η ενοποίηση εξοπλισμού καθορίζει εάν το ρομπότ μπορεί να εκτελέσει την προβλεπόμενη εργασία του χωρίς να θέτει σε κίνδυνο την κινητικότητα, την ισορροπία, τη διαθεσιμότητα ισχύος ή την ποιότητα των δεδομένων. Ένας αισθητήρας που λειτουργεί καλά σε έναν πάγκο μπορεί να απαιτεί διαφορετική δομή στερέωσης μόλις εγκατασταθεί σε μια κινούμενη τετράποδη πλατφόρμα.
Μηχανική τοποθέτηση
Τα σημεία στερέωσης θα πρέπει να υποστηρίζουν τον εξοπλισμό με ασφάλεια, διατηρώντας παράλληλα επαρκή πρόσβαση για εγκατάσταση και συντήρηση. Η θέση του εξοπλισμού έχει επίσης σημασία γιατί μπορεί να επηρεάσει το κέντρο βάρους και την κίνηση του ρομπότ.
Για κάμερες και αισθητήρες που απαιτούν σταθερή προβολή, το σύστημα τοποθέτησης θα πρέπει επίσης να λαμβάνει υπόψη την κίνηση και τους κραδασμούς. Ο εξοπλισμός χρειάζεται ένα κατάλληλο οπτικό πεδίο χωρίς παρεμβολές στα πόδια ή άλλα εξαρτήματα του ρομπότ.
Ηλεκτρική ολοκλήρωση
Κάθε μονάδα που προστίθεται δημιουργεί μια ηλεκτρική απαίτηση. Κάμερες, θερμικά συστήματα, υπολογιστικές μονάδες, φωτισμός, εξοπλισμός επικοινωνίας και περιβαλλοντικοί αισθητήρες ενδέχεται να έχουν διαφορετικές απαιτήσεις τάσης και ρεύματος.
Η αρχιτεκτονική ισχύος πρέπει να εξυπηρετεί αυτά τα φορτία, διατηρώντας παράλληλα τη συμβατότητα με την μπαταρία και τα ηλεκτρονικά στοιχεία ελέγχου του ρομπότ.
Ενοποίηση δεδομένων
Τα σύγχρονα ρομποτικά συστήματα μπορούν να δημιουργήσουν μεγάλες ποσότητες δεδομένων εικόνας, αισθητήρων και πλοήγησης. Το σύστημα θα πρέπει να ορίζει τον τρόπο με τον οποίο συλλέγονται, μεταδίδονται, αποθηκεύονται και επεξεργάζονται οι πληροφορίες.
Για εφαρμογές επιθεώρησης, τα δεδομένα θα πρέπει ιδανικά να παραμένουν συνδεδεμένα με πληροφορίες τοποθεσίας και χρόνου, έτσι ώστε η μεταγενέστερη ανάλυση να μπορεί να προσδιορίσει ακριβώς πού συλλέχτηκε μια συγκεκριμένη παρατήρηση.
| Περιοχή Ενσωμάτωσης | Βασικό ερώτημα | Δυνητικός αντίκτυπος |
|---|---|---|
| Βάρος | Μπορεί το ρομπότ να μεταφέρει ολόκληρο το πακέτο εξοπλισμού; | Επηρεάζει την κινητικότητα, την ισορροπία και το μηχανικό φορτίο |
| Θέση | Πού πρέπει να τοποθετηθεί ο εξοπλισμός; | Μπορεί να επηρεάσει το κέντρο βάρους, το οπτικό πεδίο και την κίνηση |
| Εξουσία | Τι ηλεκτρική είσοδος απαιτείται; | Αλλάζει τις απαιτήσεις μπαταρίας και διαχείρισης ενέργειας |
| Δεδομένα | Πώς θα μεταδοθούν ή θα αποθηκευτούν οι πληροφορίες; | Καθορίζει την αρχιτεκτονική επικοινωνίας και επεξεργασίας |
| Συντήρηση | Είναι δυνατή η πρόσβαση και η αντικατάσταση της μονάδας; | Επηρεάζει τη λειτουργικότητα και τη συνέχεια λειτουργίας |
Η ενσωμάτωση θα πρέπει να προγραμματιστεί πριν από την ανάπτυξη
Ο έγκαιρος σχεδιασμός μπορεί να αποτρέψει προβλήματα όπως μπλοκαρισμένους αισθητήρες, απρόσιτες συνδέσεις, ανεπαρκή χωρητικότητα μπαταρίας ή ασταθή τοποθέτηση εξοπλισμού.
Οι χρήσιμες τεχνικές πληροφορίες περιλαμβάνουν τις διαστάσεις του εξοπλισμού, το βάρος, την κατανάλωση ενέργειας, τις προδιαγραφές σύνδεσης, τις διεπαφές επικοινωνίας, τις απαιτήσεις τοποθέτησης, τη θερμοκρασία λειτουργίας και την αναμενόμενη περιβαλλοντική έκθεση.
Μόλις γίνουν γνωστές αυτές οι παράμετροι, η ρομποτική πλατφόρμα μπορεί να αξιολογηθεί ως ένα πλήρες σύστημα και όχι ως ένα βασικό ρομπότ με εξοπλισμό που προστίθεται στη συνέχεια.
Τι πρέπει να αξιολογήσουν οι αγοραστές πριν επιλέξουν μια πλατφόρμα;
Η επιλογή ενός τετράποδου ρομπότ θα πρέπει να ξεκινά με την εφαρμογή και όχι με την εμφάνιση ή έναν μόνο αριθμό απόδοσης. Μια τεχνικά προηγμένη πλατφόρμα μπορεί να εξακολουθεί να είναι ακατάλληλη εάν δεν μπορεί να πλοηγηθεί στο απαιτούμενο έδαφος, να φέρει τον απαραίτητο εξοπλισμό, να λειτουργήσει υπό τις αναμενόμενες συνθήκες ή να παρέχει τα απαιτούμενα δεδομένα.
Ξεκινήστε με το περιβάλλον
Τεκμηριώστε τις επιφάνειες, τις πλαγιές, τις σκάλες, τους διαδρόμους, τα εμπόδια, τη θερμοκρασία, την υγρασία, τη σκόνη και άλλα περιβαλλοντικά χαρακτηριστικά. Αυτοί οι παράγοντες καθορίζουν τον τύπο κινητικότητας και προστασίας που απαιτεί η πλατφόρμα.
Καθορίστε την εργασία λειτουργίας
Προσδιορίστε εάν το ρομπότ θα εκτελέσει επιθεώρηση, παρακολούθηση, συλλογή δεδομένων, μεταφορά, παρατήρηση εξοπλισμού ή άλλη καθορισμένη λειτουργία. Η εργασία καθορίζει τον εξοπλισμό που πρέπει να εγκατασταθεί.
Αξιολογήστε την κινητικότητα
Κοιτάξτε περισσότερα από την ικανότητα να περπατάτε. Σκεφτείτε την αναρρίχηση σκαλοπατιών, το χειρισμό της πλαγιάς, τη διαπραγμάτευση εμποδίων, τη σταθερότητα, την ταχύτητα κίνησης, την ικανότητα στροφής και την απόδοση στις πραγματικές συνθήκες επιφάνειας που αναμένονται στην τοποθεσία.
Ελέγξτε την ικανότητα ωφέλιμου φορτίου και την ενσωμάτωση
Θα πρέπει να αξιολογηθεί το πλήρες πακέτο εξοπλισμού, συμπεριλαμβανομένων καμερών, αισθητήρων, συσκευών επικοινωνίας, δομών στήριξης, μπαταριών και άλλων αξεσουάρ.
Ελέγξτε τις αυτόνομες λειτουργίες
Προσδιορίστε εάν το σύστημα μπορεί να υποστηρίξει τον σχεδιασμό διαδρομής, την αποφυγή εμποδίων, τον εντοπισμό θέσης, την αυτοματοποιημένη συλλογή δεδομένων, τον προγραμματισμό εργασιών και την απομακρυσμένη παρακολούθηση στο επίπεδο που απαιτείται από το έργο.
- Εδαφος:Ποιες επιφάνειες, σκάλες, πλαγιές και εμπόδια πρέπει να διαπραγματευτεί το ρομπότ;
- Εργο:Ποια φυσική ενέργεια ή πληροφορίες πρέπει να παρέχει το ρομπότ;
- Φορτίο επί πληρωμή:Τι εξοπλισμό πρέπει να μεταφέρετε και πόσο ζυγίζει;
- Εξουσία:Ποια είναι η συνδυασμένη ηλεκτρική ζήτηση της πλατφόρμας και του εγκατεστημένου εξοπλισμού;
- Αυτονομία:Ποια μέρη της ροής εργασιών λειτουργίας χρειάζονται αυτοματοποιημένη εκτέλεση;
- Περιβάλλο:Ποιες συνθήκες θερμοκρασίας, σκόνης, υγρασίας, κραδασμών ή πρόσκρουσης αναμένονται;
- Συντήρηση:Πώς θα επιθεωρηθούν και θα συντηρηθούν οι αισθητήρες, οι μπαταρίες, τα πόδια και άλλα εξαρτήματα;
Αρχή επιλογήςΗ καλύτερη πλατφόρμα δεν είναι απαραίτητα αυτή με το μεγαλύτερο φύλλο προδιαγραφών. Είναι εκείνο του οποίου τα χαρακτηριστικά κινητικότητας, αίσθησης, ισχύος, ενοποίησης εξοπλισμού, αυτονομίας και συντήρησης ταιριάζουν με το πραγματικό περιβάλλον λειτουργίας.
Πώς μοιάζει μια δομημένη διαδικασία ανάπτυξης;
Μια δομημένη διαδικασία ανάπτυξης βοηθά στη μετατροπή μιας γενικής ιδέας ρομποτικής σε λειτουργικό σύστημα με σαφείς τεχνικές απαιτήσεις. Αυτό είναι ιδιαίτερα σημαντικό για βιομηχανικές εφαρμογές, επειδή το ρομπότ πρέπει να συνεργάζεται με το υπάρχον περιβάλλον, τον εξοπλισμό, τις διαδικασίες και τα συστήματα δεδομένων.
- Καθορίστε το σενάριο λειτουργίας:Καταγράψτε τη διάταξη της τοποθεσίας, το έδαφος, τις περιβαλλοντικές συνθήκες, τις διαδρομές λειτουργίας και τις εργασίες-στόχους.
- Προσδιορίστε τον απαιτούμενο εξοπλισμό:Προσδιορίστε ποιες κάμερες, θερμικούς αισθητήρες, περιβαλλοντικές συσκευές, μονάδες φωτισμού ή μονάδες επικοινωνίας χρειάζονται.
- Καθορίστε τις παραμέτρους του συστήματος:Επιβεβαιώστε το βάρος, τις διαστάσεις, τις απαιτήσεις ισχύος, τις διεπαφές δεδομένων, τις θέσεις τοποθέτησης και την πρόσβαση στη συντήρηση.
- Κατασκευάστε τη διαδρομή λειτουργίας:Καθορίστε τις περιοχές, τα σημεία ελέγχου, τις διαδρομές πλοήγησης και τη σειρά επιθεώρησης που απαιτούνται από την εφαρμογή.
- Επικύρωση κινητικότητας:Αξιολογήστε την κίνηση στο πραγματικό έδαφος, συμπεριλαμβανομένων των σκαλοπατιών, των πλαγιών, των εμποδίων και των μεταβατικών επιφανειών.
- Επικύρωση εξοπλισμού:Ελέγξτε την ποιότητα της εικόνας, τις ενδείξεις των αισθητήρων, την επικοινωνία και τη σταθερότητα του εξοπλισμού κατά την κίνηση.
- Καθορίστε τις διαδικασίες λειτουργίας:Καθορίστε τις διαδικασίες φόρτισης, συντήρησης, ελέγχου δεδομένων, παρέμβασης και έκτακτης ανάγκης.
Η δοκιμή του ιστότοπου είναι σημαντική
Οι εργαστηριακές δοκιμές δεν μπορούν να αναπαράγουν όλα τα χαρακτηριστικά μιας πραγματικής εγκατάστασης. Το ρομπότ θα πρέπει να αξιολογείται υπό αντιπροσωπευτικές συνθήκες λειτουργίας όποτε είναι πρακτικό.
Η δοκιμή τοποθεσίας μπορεί να αποκαλύψει λεπτομέρειες που είναι δύσκολο να εντοπιστούν κατά τη γενική ανάπτυξη. Ένας διάδρομος μπορεί να είναι στενότερος από το αναμενόμενο. Μια σκάλα μπορεί να έχει ασυνήθιστο ύψος. Μια συγκεκριμένη επιφάνεια μπορεί να παρέχει λιγότερη πρόσφυση. Οι συνθήκες φωτισμού ενδέχεται να μειώσουν την απόδοση της κάμερας.
Αυτά τα ευρήματα μπορούν στη συνέχεια να χρησιμοποιηθούν για την προσαρμογή του σχεδιασμού διαδρομής, της τοποθέτησης του εξοπλισμού, της διαμόρφωσης του αισθητήρα ή των διαδικασιών λειτουργίας.
Οι ροές εργασίας δεδομένων πρέπει να σχεδιάζονται με το ρομπότ
Η αυτοματοποίηση επιθεώρησης παράγει αξία μόνο όταν μπορούν να χρησιμοποιηθούν οι συλλεγόμενες πληροφορίες. Ένα χρήσιμο σύστημα θα πρέπει να ορίζει πώς αποθηκεύονται οι εικόνες και οι μετρήσεις των αισθητήρων, πώς συσχετίζονται με τοποθεσίες, πώς εντοπίζονται οι ανωμαλίες και πώς οι χειριστές εξετάζουν τα αποτελέσματα.
Για επαναλαμβανόμενη επιθεώρηση, τα ιστορικά αρχεία μπορούν επίσης να παρέχουν μια βάση για σύγκριση. Το ρομπότ μπορεί να συλλέγει δεδομένα χρησιμοποιώντας παρόμοιες διαδρομές και απόψεις, καθιστώντας ευκολότερο τον εντοπισμό των αλλαγών με την πάροδο του χρόνου.
Η συντήρηση πρέπει να αποτελεί μέρος της ανάπτυξης
Ένα κινητό ρομπότ περιέχει μηχανικά και ηλεκτρονικά εξαρτήματα που βιώνουν επαναλαμβανόμενες κινήσεις. Τα πόδια, οι αρθρώσεις, οι κινητήρες, οι αισθητήρες, οι σύνδεσμοι, οι μπαταρίες και τα προστατευτικά περιβλήματα απαιτούν την κατάλληλη συντήρηση.
Ως εκ τούτου, η τακτική επιθεώρηση θα πρέπει να περιλαμβάνεται στο σχέδιο λειτουργίας από την αρχή. Η εύκολη πρόσβαση στα βασικά εξαρτήματα και οι σαφείς διαδικασίες αντικατάστασης μπορούν να κάνουν τη μακροπρόθεσμη λειτουργία πιο πρακτική.
Ποια είναι η μελλοντική κατεύθυνση της βιομηχανικής ρομποτικής τετράποδων;
Η ανάπτυξη της βιομηχανικής ρομποτικής τετράποδων κινείται προς μεγαλύτερη αυτονομία, καλύτερη περιβαλλοντική ευαισθητοποίηση, ισχυρότερη ενοποίηση εξοπλισμού και πιο εξειδικευμένο λογισμικό για εφαρμογές. Η κεντρική κατεύθυνση δεν είναι απλώς να κάνει τα ρομπότ να περπατούν καλύτερα, αλλά να τους δίνει τη δυνατότητα να εκτελούν πλήρεις ροές εργασίας με λιγότερη χειροκίνητη παρέμβαση.
Εξυπνότερη ενσωματωμένη λειτουργία
Τα ρομπότ αναμένεται όλο και περισσότερο να συνδυάζουν αντίληψη και κίνηση αντί να τα αντιμετωπίζουν ως ξεχωριστές λειτουργίες. Μια πλατφόρμα μπορεί να χρησιμοποιήσει περιβαλλοντικές πληροφορίες για να αποφασίσει πού να κινηθεί, πώς να αποφύγει εμπόδια και πού να εκτελέσει μια εργασία.
Αυτό δημιουργεί μια στενότερη σχέση μεταξύ του φυσικού ρομπότ και του λογισμικού που το ελέγχει. Το αποτέλεσμα μπορεί να είναι πιο προσαρμοστική κίνηση σε περιβάλλοντα που δεν μπορούν να αναπαρασταθούν πλήρως από μια σταθερή διαδρομή.
Πιο έξυπνη επιθεώρηση
Καθώς οι κάμερες και οι αισθητήρες συλλέγουν περισσότερες πληροφορίες, η αυτοματοποιημένη ανάλυση γίνεται όλο και πιο χρήσιμη. Η αναγνώριση που βασίζεται σε τεχνητή νοημοσύνη μπορεί να βοηθήσει στον εντοπισμό προκαθορισμένων οπτικών συνθηκών, στην οργάνωση εικόνων επιθεώρησης και στην επισήμανση περιοχών που αξίζουν πρόσθετη αναθεώρηση.
Για παράδειγμα, ένα σύστημα μπορεί να σχεδιαστεί για να αναγνωρίζει επιλεγμένες ανωμαλίες εξοπλισμού, αλλαγές επιφάνειας ή άλλες συνθήκες που ορίζονται από την εφαρμογή. Οι ανθρώπινοι χειριστές μπορούν στη συνέχεια να επικεντρωθούν στην επαλήθευση και στη λήψη αποφάσεων αντί να εξετάζουν κάθε εικόνα με την ίδια προσοχή.
Μεγαλύτερη σπονδυλωτή
Οι μελλοντικές βιομηχανικές πλατφόρμες είναι πιθανό να υποστηρίζουν ευρύτερους συνδυασμούς εξοπλισμού. Μια ενιαία ρομποτική βάση μπορεί να φιλοξενεί διαφορετικούς αισθητήρες επιθεώρησης, περιβαλλοντικές μονάδες, εξοπλισμό επικοινωνίας ή συσκευές για συγκεκριμένες εργασίες.
Αυτό απαιτεί πιο τυποποιημένες μηχανικές και ηλεκτρικές διεπαφές, ενώ εξακολουθεί να επιτρέπει την προσαρμογή όπου το απαιτούν εξειδικευμένα έργα.
Ενοποίηση με βιομηχανικά πληροφοριακά συστήματα
Το επόμενο στάδιο της βιομηχανικής ρομποτικής είναι πιθανό να συνδέσει τη φυσική λειτουργία με τα ψηφιακά συστήματα διαχείρισης. Οι πληροφορίες που δημιουργούνται από ρομπότ μπορούν να συνδυαστούν με αρχεία εξοπλισμού, χρονοδιαγράμματα συντήρησης, χάρτες, ιστορικό επιθεωρήσεων και άλλα ψηφιακά δεδομένα.
Αυτό επιτρέπει στο ρομπότ να γίνει μέρος μιας μεγαλύτερης βιομηχανικής ροής εργασίας αντί να λειτουργεί ως απομονωμένη μηχανή.
Ανώτερη Αυτονομία Μπορούν να εκτελεστούν περισσότερες εργασίες μέσω της αυτόνομης πλοήγησης, του σχεδιασμού διαδρομής, της αποφυγής εμποδίων και της προγραμματισμένης λειτουργίας.
Καλύτερη Αντίληψη Πολλαπλοί αισθητήρες και έξυπνη ανάλυση μπορούν να παρέχουν πλουσιότερες πληροφορίες για τον εξοπλισμό και το περιβάλλον.
Βαθύτερη Ενοποίηση Οι ρομποτικές πλατφόρμες μπορούν να συνδέσουν την κινητικότητα, τους αισθητήρες, την ισχύ, τα δεδομένα και το βιομηχανικό λογισμικό σε μια πιο ολοκληρωμένη ροή εργασιών λειτουργίας.
Από φορητή μηχανή σε έξυπνη πλατφόρμα λειτουργίας
Η μακροπρόθεσμη αξία της τετράποδης ρομποτικής έγκειται στον συνδυασμό φυσικής κινητικότητας και ψηφιακής νοημοσύνης. Ένα ρομπότ που μπορεί να περπατήσει σε δύσκολο έδαφος παρέχει τη φυσική πρόσβαση. Οι αισθητήρες παρέχουν πληροφορίες. Ο αυτόνομος έλεγχος παρέχει επαναληψιμότητα. Η ανάλυση που βασίζεται σε τεχνητή νοημοσύνη μπορεί να βοηθήσει στην ερμηνεία των συλλεγόμενων δεδομένων. Το βιομηχανικό λογισμικό συνδέει αυτά τα αποτελέσματα με ευρύτερες ροές εργασίας.
Κάθε μία από αυτές τις δυνατότητες είναι χρήσιμη ανεξάρτητα, αλλά ο συνδυασμός τους δημιουργεί μια πολύ πιο ικανή πλατφόρμα. Όσο πιο στενά ενσωματώνονται, τόσο περισσότερες εφαρμογές μπορούν να υποστηριχθούν χωρίς να επανασχεδιαστεί ολόκληρο το σύστημα για κάθε νέα εργασία.
Αρχή που αντιμετωπίζει το μέλλονΗ κατεύθυνση της βιομηχανικής τετράποδης ρομποτικής είναι προς συστήματα προσανατολισμένα στην εργασία που συνδυάζουν κινητικότητα, αντίληψη, αυτόνομη λειτουργία, αρθρωτό εξοπλισμό και ευφυΐα δεδομένων σε μια συντονισμένη πλατφόρμα.
Συχνές Ερωτήσεις
Τι είναι ένα βιομηχανικό τετράποδο ρομπότ;
Είναι μια τετράποδη φορητή ρομποτική πλατφόρμα σχεδιασμένη για επαγγελματικές εργασίες όπως επιθεώρηση, παρακολούθηση, συλλογή δεδομένων και λειτουργία σε περιβάλλοντα όπου τα συμβατικά ρομπότ με τροχούς μπορεί να έχουν δυσκολία στην πλοήγηση.
Γιατί τα τετράποδα ρομπότ είναι κατάλληλα για ανώμαλο έδαφος;
Τέσσερα μεμονωμένα ελεγχόμενα πόδια παρέχουν περισσότερες επιλογές για την τοποθέτηση του ποδιού και τη στάση του σώματος. Αυτό μπορεί να βοηθήσει την πλατφόρμα να διαπραγματευτεί τις σκάλες, τις πλαγιές, τα κενά, τις χαλαρές επιφάνειες και άλλες αλλαγές στο έδαφος εντός των καθορισμένων δυνατοτήτων λειτουργίας της.
Μπορεί ένα τετράποδο ρομπότ να λειτουργεί αυτόνομα;
Ναί. Ανάλογα με την αρχιτεκτονική του συστήματος, οι αυτόνομες λειτουργίες μπορεί να περιλαμβάνουν περιβαλλοντική αντίληψη, τοποθέτηση, σχεδιασμό διαδρομής, αποφυγή εμποδίων, εκτέλεση εργασιών και συλλογή δεδομένων. Το κατάλληλο επίπεδο αυτονομίας εξαρτάται από την εφαρμογή και το περιβάλλον.
Ποιοι αισθητήρες μπορούν να εγκατασταθούν σε μια τετράποδη πλατφόρμα;
Ο πιθανός εξοπλισμός περιλαμβάνει κάμερες ορατού φωτός, συστήματα θερμικής απεικόνισης, αισθητήρες βάθους ή εμβέλειας, συσκευές περιβαλλοντικής παρακολούθησης, συστήματα φωτισμού, μονάδες επικοινωνίας και άλλο εξοπλισμό για συγκεκριμένες εργασίες. Η ακριβής διαμόρφωση εξαρτάται από την πλατφόρμα και την εφαρμογή.
Μπορεί ένα τετράποδο ρομπότ να χρησιμοποιηθεί για βιομηχανική επιθεώρηση;
Ναί. Μπορεί να υποστηρίξει την τακτική επιθεώρηση βιομηχανικών εγκαταστάσεων, εξοπλισμού, υποδομής, σηράγγων, εργαστηρίων και άλλων περιοχών ακολουθώντας καθορισμένες διαδρομές και συλλέγοντας οπτικά, θερμικά ή άλλα δεδομένα αισθητήρων.
Μπορεί η θερμική απεικόνιση να ενσωματωθεί με το ρομπότ;
Ναί. Η θερμική απεικόνιση μπορεί να χρησιμοποιηθεί παράλληλα με τις συμβατικές κάμερες όταν οι διαφορές θερμοκρασίας σχετίζονται με την εργασία επιθεώρησης. Ο αισθητήρας, η θέση τοποθέτησης, η απαίτηση ισχύος και η διεπαφή δεδομένων θα πρέπει να αξιολογούνται ως μέρος του πλήρους συστήματος.
Μπορεί να προστεθεί επιπλέον εξοπλισμός στο ρομπότ;
Πολλές επαγγελματικές πλατφόρμες μπορούν να υποστηρίξουν αρθρωτό εξοπλισμό, υπό την προϋπόθεση ότι τα πρόσθετα εξαρτήματα παραμένουν εντός των καθορισμένων ορίων μηχανικής, ηλεκτρικής, βάρους και διεπαφής. Ενδέχεται να απαιτούνται προσαρμοσμένες αγκύλες ή άλλα στοιχεία ενοποίησης για εξειδικευμένες διαμορφώσεις.
Τι πρέπει να λάβετε υπόψη πριν επιλέξετε μια πλατφόρμα;
Σημαντικοί παράγοντες περιλαμβάνουν τις απαιτήσεις εδάφους, σκαλοπατιών και κλίσης, περιβάλλον λειτουργίας, βάρος ωφέλιμου φορτίου, απαιτήσεις αισθητήρα, ζήτηση ισχύος, αυτόνομες λειτουργίες, ροή εργασιών δεδομένων, πρόσβαση συντήρησης και συνθήκες επικοινωνίας.
Μπορεί η ίδια πλατφόρμα να υποστηρίξει διαφορετικές εφαρμογές;
Ναί. Ένας αρθρωτός σχεδιασμός μπορεί να επιτρέψει την εγκατάσταση διαφορετικών αισθητήρων και εξοπλισμού για επιθεώρηση, παρακολούθηση, περιβαλλοντική μέτρηση ή άλλες καθορισμένες βιομηχανικές εργασίες. Η διαθέσιμη διαμόρφωση εξαρτάται από την αρχιτεκτονική του ρομπότ και τις απαιτήσεις εξοπλισμού.
Πώς μπορούν να χρησιμοποιηθούν τα δεδομένα επιθεώρησης μετά από μια ρομποτική περιπολία;
Οι συλλεγμένες εικόνες και οι μετρήσεις των αισθητήρων μπορούν να συσχετιστούν με τοποθεσίες και σημεία επιθεώρησης και στη συνέχεια να αναθεωρηθούν για προκαθορισμένες συνθήκες. Τα ιστορικά αρχεία μπορούν επίσης να υποστηρίξουν τη σύγκριση μεταξύ των κύκλων επιθεώρησης και να βοηθήσουν στην οργάνωση των εργασιών παρακολούθησης.
Η αυτόνομη λειτουργία αφαιρεί την ανάγκη για χειριστές;
Όχι απαραίτητα. Ο αυτοματισμός μπορεί να μειώσει τον συνεχή χειροκίνητο έλεγχο, αλλά μπορεί να χρειάζονται χειριστές για επίβλεψη, χειρισμό εξαιρέσεων, συντήρηση, ασυνήθιστα ευρήματα και εργασίες εκτός των καθορισμένων δυνατοτήτων λειτουργίας του ρομπότ.
Σε ποια περιβάλλοντα μπορούν να χρησιμοποιηθούν τα βιομηχανικά τετράποδα ρομπότ;
Οι πιθανές εφαρμογές περιλαμβάνουν εργοστάσια, εργαστήρια, σήραγγες, βιομηχανικές εγκαταστάσεις, τοποθεσίες υποδομής, ανώμαλους εξωτερικούς χώρους και άλλες τοποθεσίες όπου απαιτείται επιθεώρηση μέσω κινητού ή συλλογή δεδομένων. Η πραγματική καταλληλότητα εξαρτάται από τις περιβαλλοντικές συνθήκες και τις προδιαγραφές της πλατφόρμας.
Συζητήστε ένα έργο Τετραπόδων Ρομποτικής
Μοιραστείτε τις συνθήκες εδάφους, την εργασία επιθεώρησης, τις απαιτήσεις εξοπλισμού, το βάρος ωφέλιμου φορτίου, το περιβάλλον λειτουργίας ή τις αυτόνομες λειτουργίες που απαιτούνται για την εφαρμογή σας.
επικοινωνήστε μαζί μας για να συζητήσουμε τις απαιτήσεις του έργου σας